02 / BACKGROUND
背景与需求
客户原来的做法和真正要解决的问题。
轨道几何状态是线路养护的基础数据 —— 高低、水平(超高)、方向这三项,决定了列车通过时是否平稳、轮轨是否偏磨。传统做法是两人一组,一人持道尺在钢轨上逐点贴靠读数,一人记录:每公里近千个测点,一个班只能覆盖几百米,读数、报数、誊写全靠人;测完回去还要把纸上的数字录进表格,错记、漏记、口径不一致都无从复核。
更麻烦的是数据之间的可比性:人工抽检的测点位置每次都不一样,同一段轨道测两遍,得到的是两组坐标对不上的数字,只能看单点是否超限,看不出这段轨道是在变好还是变坏;方向(航向)这一项更是只能靠拉弦线人工估算,长距离趋势根本没法量化。
客户要的是一台能自己沿轨道走、把姿态与里程同步记下来、数据能直接进内业的设备:测点位置固定、单趟覆盖整段、结果可导出可追溯。
COVERAGE / 覆盖 抽检几百米,覆盖不到全程 两人持尺逐点读数,井下照明差、粉尘大,走完一段区间就要半天,绝大多数轨道段长期没有数据。
TRACEABILITY / 追溯 纸笔记录,两次测点对不上 每次测量的测点位置都不同,同一段轨道前后两次数据无法直接相减,只能判单点超限,看不出变化趋势。
SAFETY / 作业 人在轨道上反复蹲起 读数要蹲在钢轨边贴靠道尺,作业与列车通行互相让路,劳动强度与安全风险都压在班组身上。
03 / OUR ENGINEERING
我们的工程
技术路线,以及具体怎么实现的。
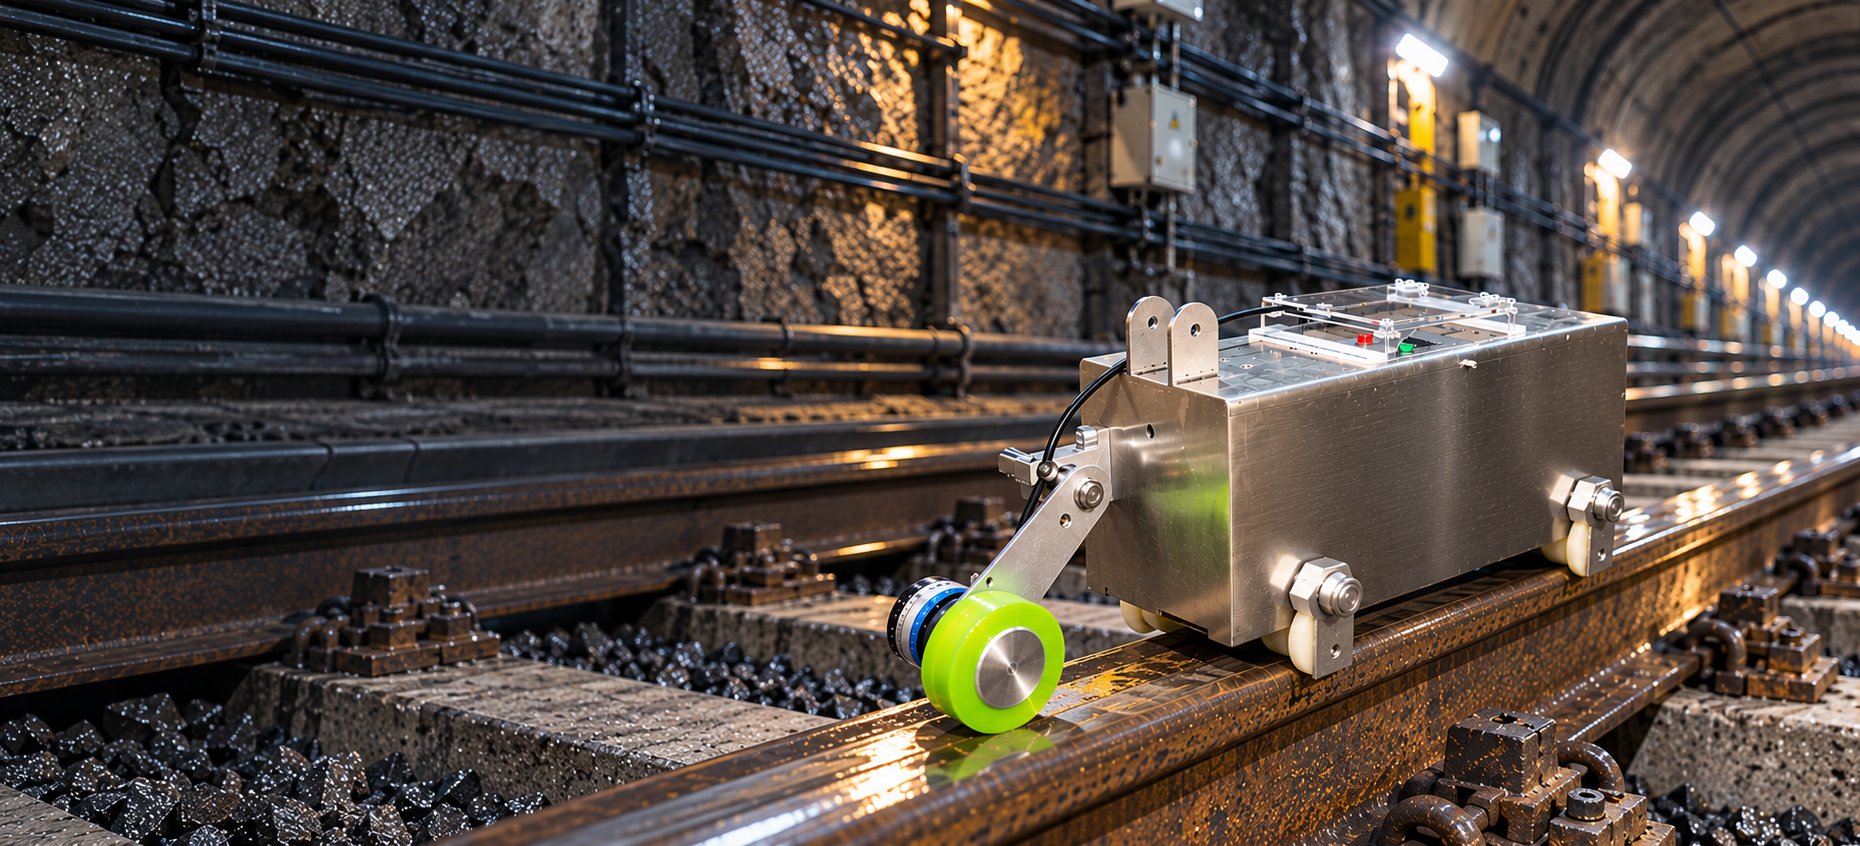
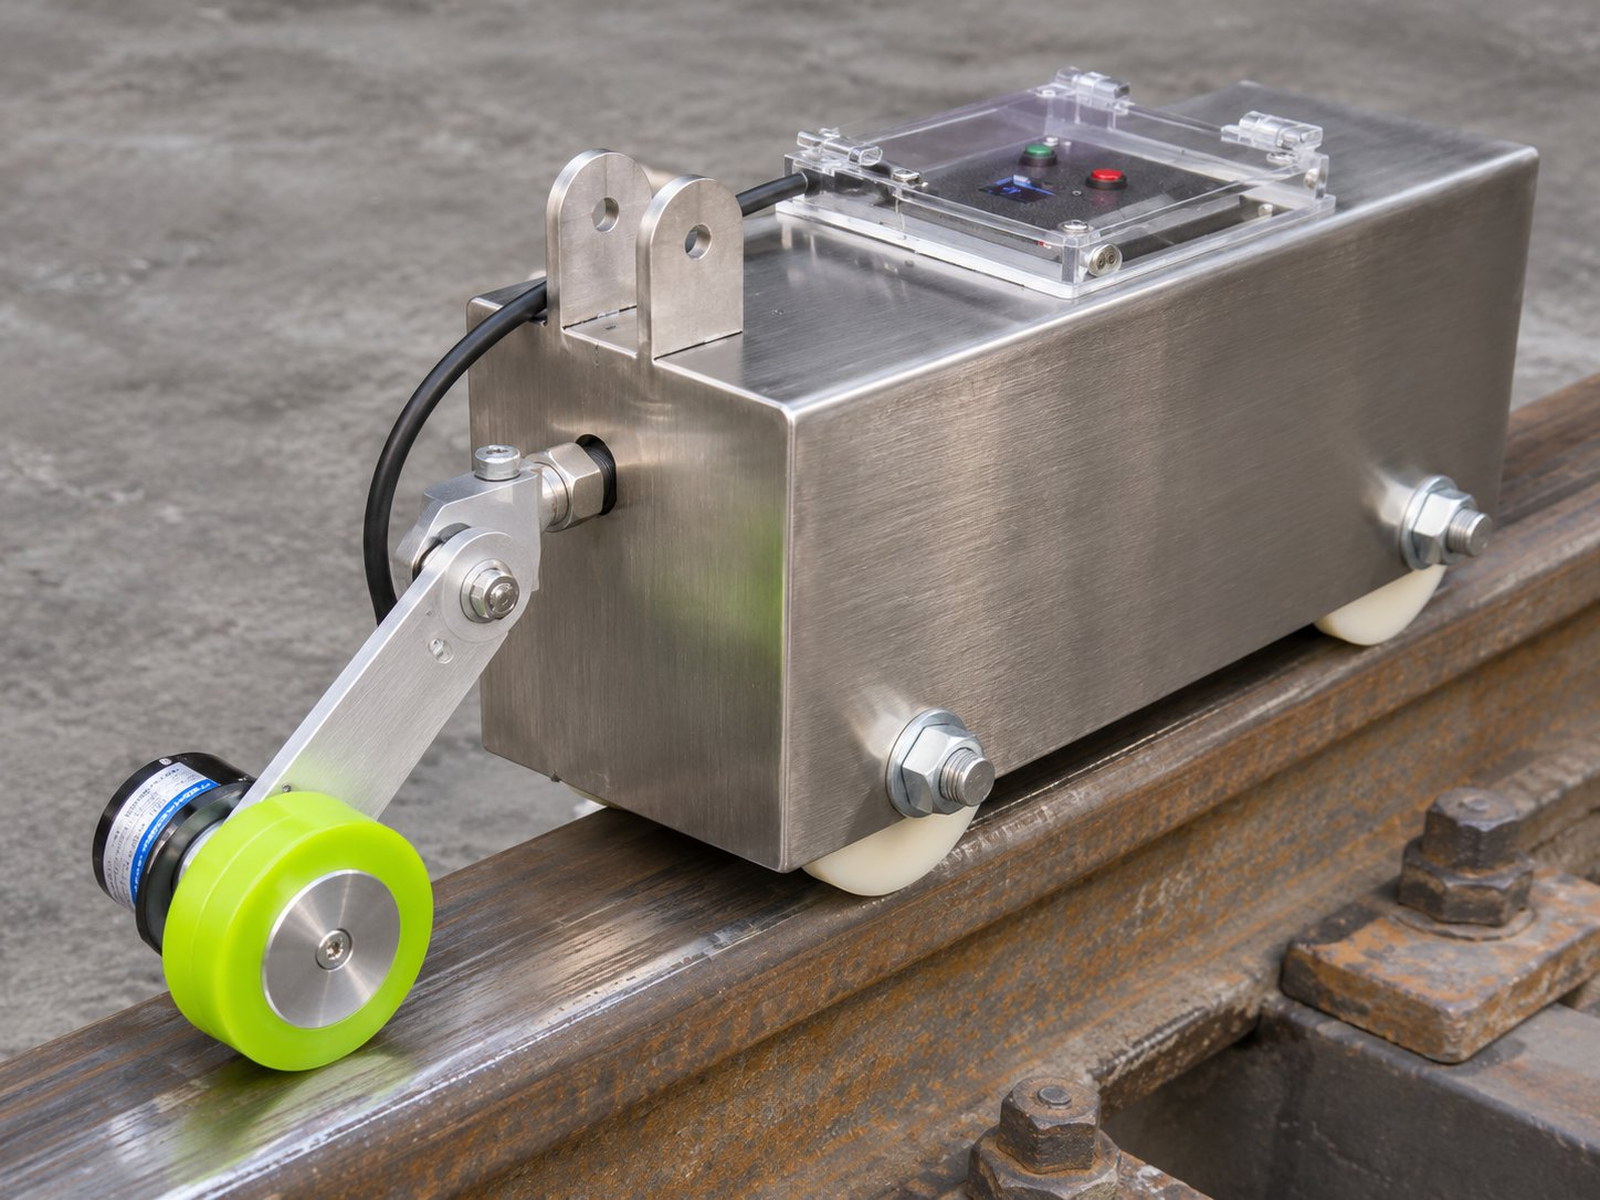
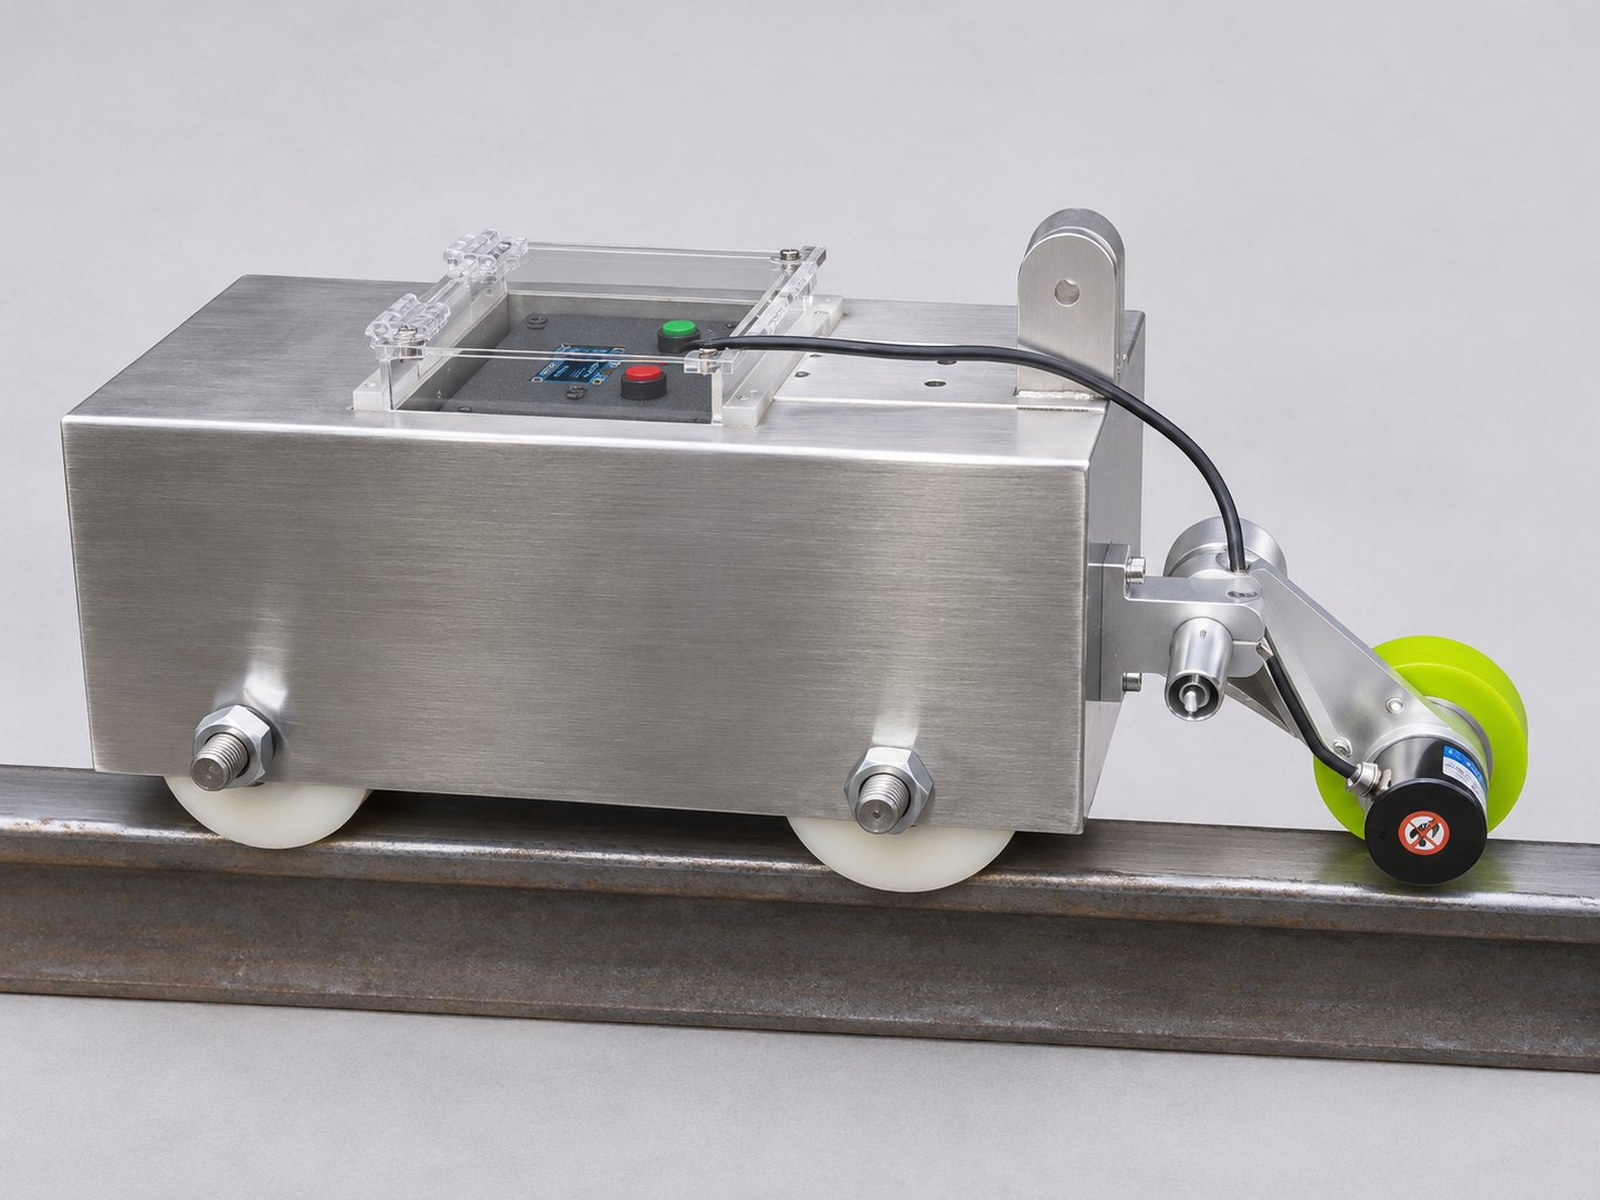
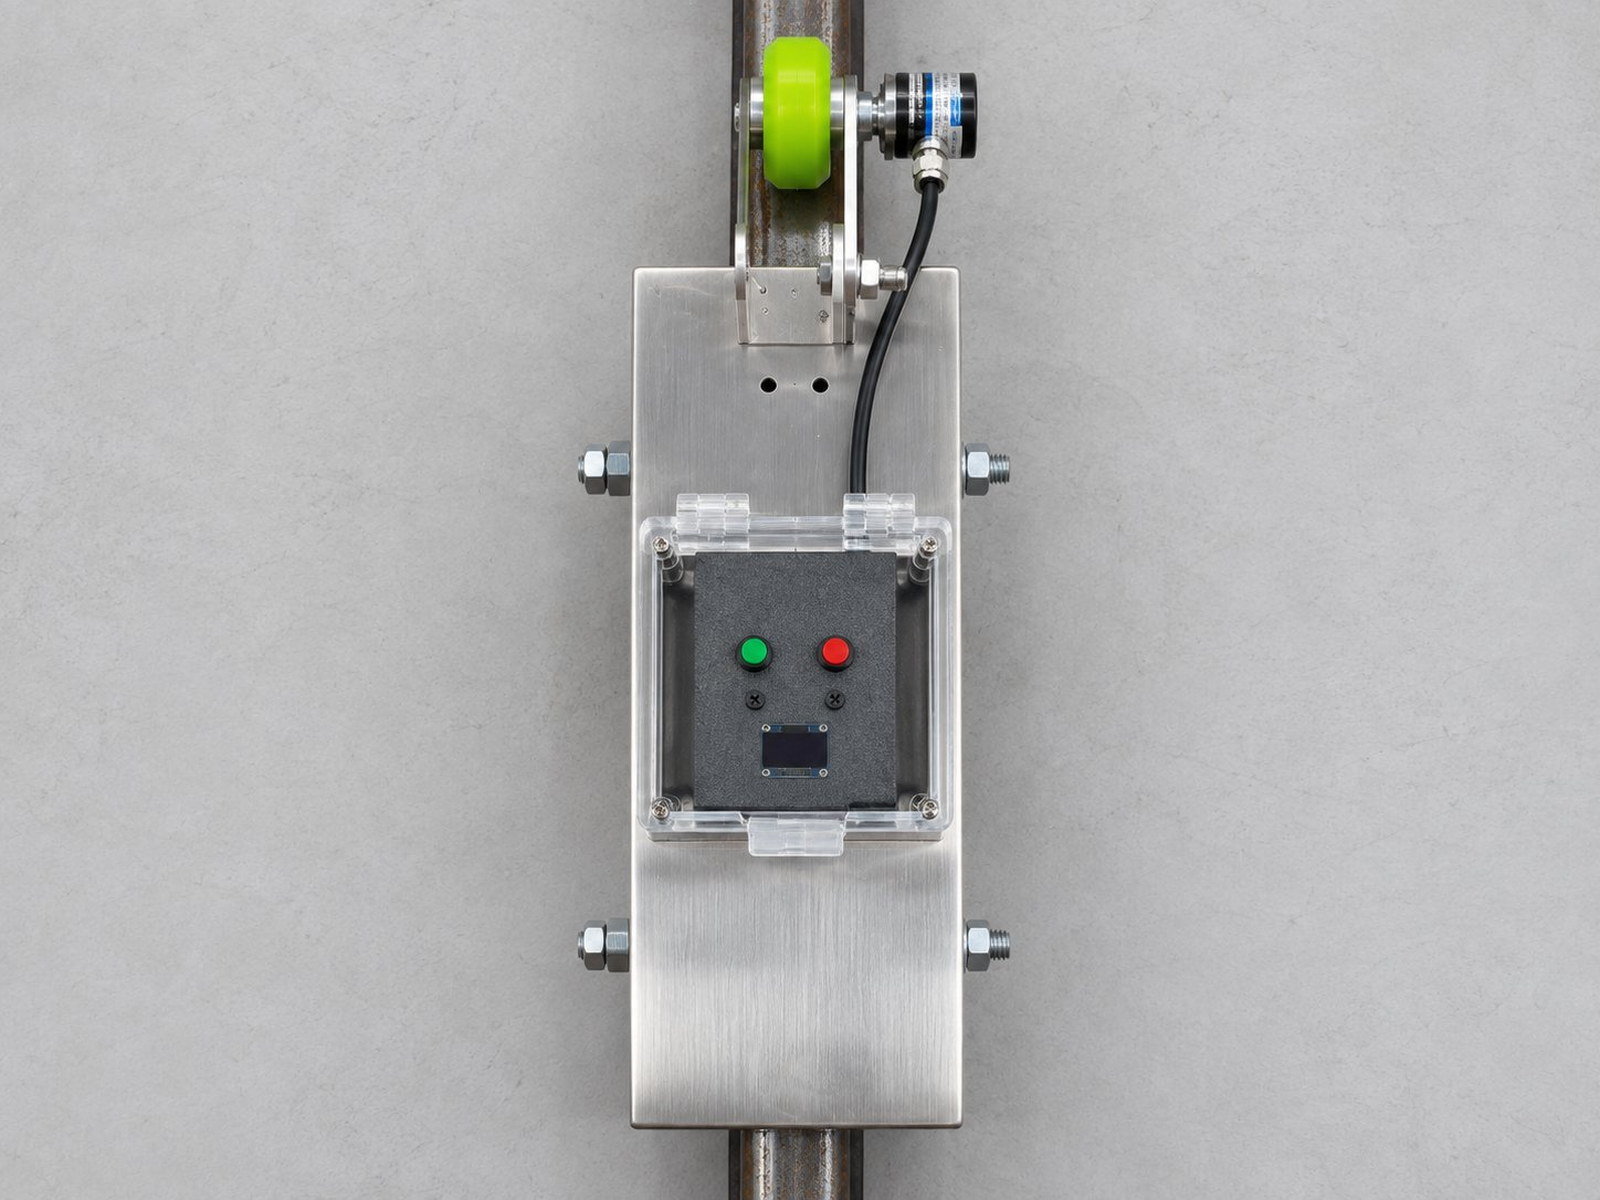
整机不做通用轨道车底盘,而是围绕「一条钢轨作为基准」重新设计:车体骑跨在基准轨上,两组走行轮压在轨顶承重,侧向导向轮贴住轨头两侧把横向位置锁死 —— 车体姿态被强制绑定到钢轨的实际几何上,测到的角度才有意义。后端一只高摩擦测量轮压在轨顶,轮轴直连增量式编码器:用轮子真实滚过的距离触发采样,而不是用定时器。
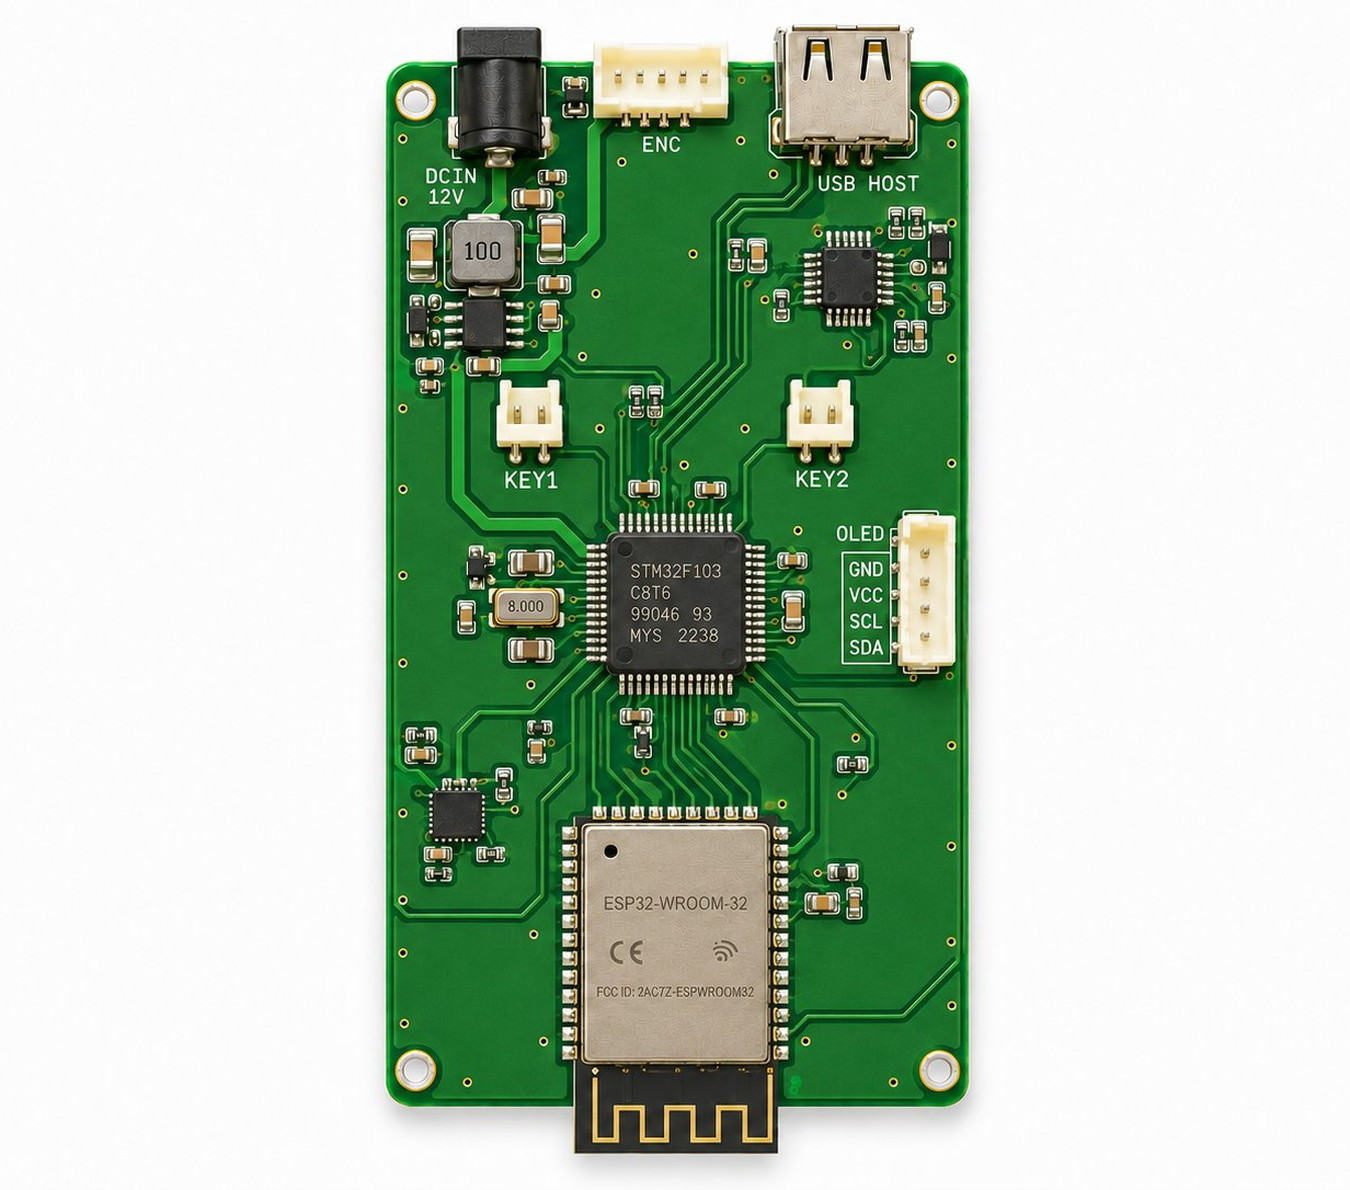
传感与融合是这套方案的核心。MPU6050 的六轴刚性固定在车体基准面上,安装完成后先做零位标定:在已知水平段静止取零点,把 IMU 的贴装误差与车体基准面的偏差一次性标进去。运行中用互补滤波按频段分工 —— 陀螺积分负责动态响应,加速度计解算的重力矢量负责长期基准,横滚与俯仰角因此不会随时间累积漂移;航向角没有绝对参考,用陀螺积分配合里程约束修正。
抗扰是第二个硬骨头:钢轨接头、道岔、螺栓凸起带来的冲击,是姿态数据最大的污染源。硬件上测量轮做弹簧压紧、IMU 加减振垫;软件上对加速度限幅并做一阶低通,冲击段打状态位标记而不是直接丢弃 —— 数据可疑要能事后回查,不能悄悄消失。
数据落地按「掉电只丢最后一段」设计:FatFs 挂 U 盘做主存储,以区间为单位建立文件,逐行写入里程、横滚、俯仰、航向与状态位,每积累固定条数做一次 flush,中途拔盘或断电,已写入的记录完整保留。
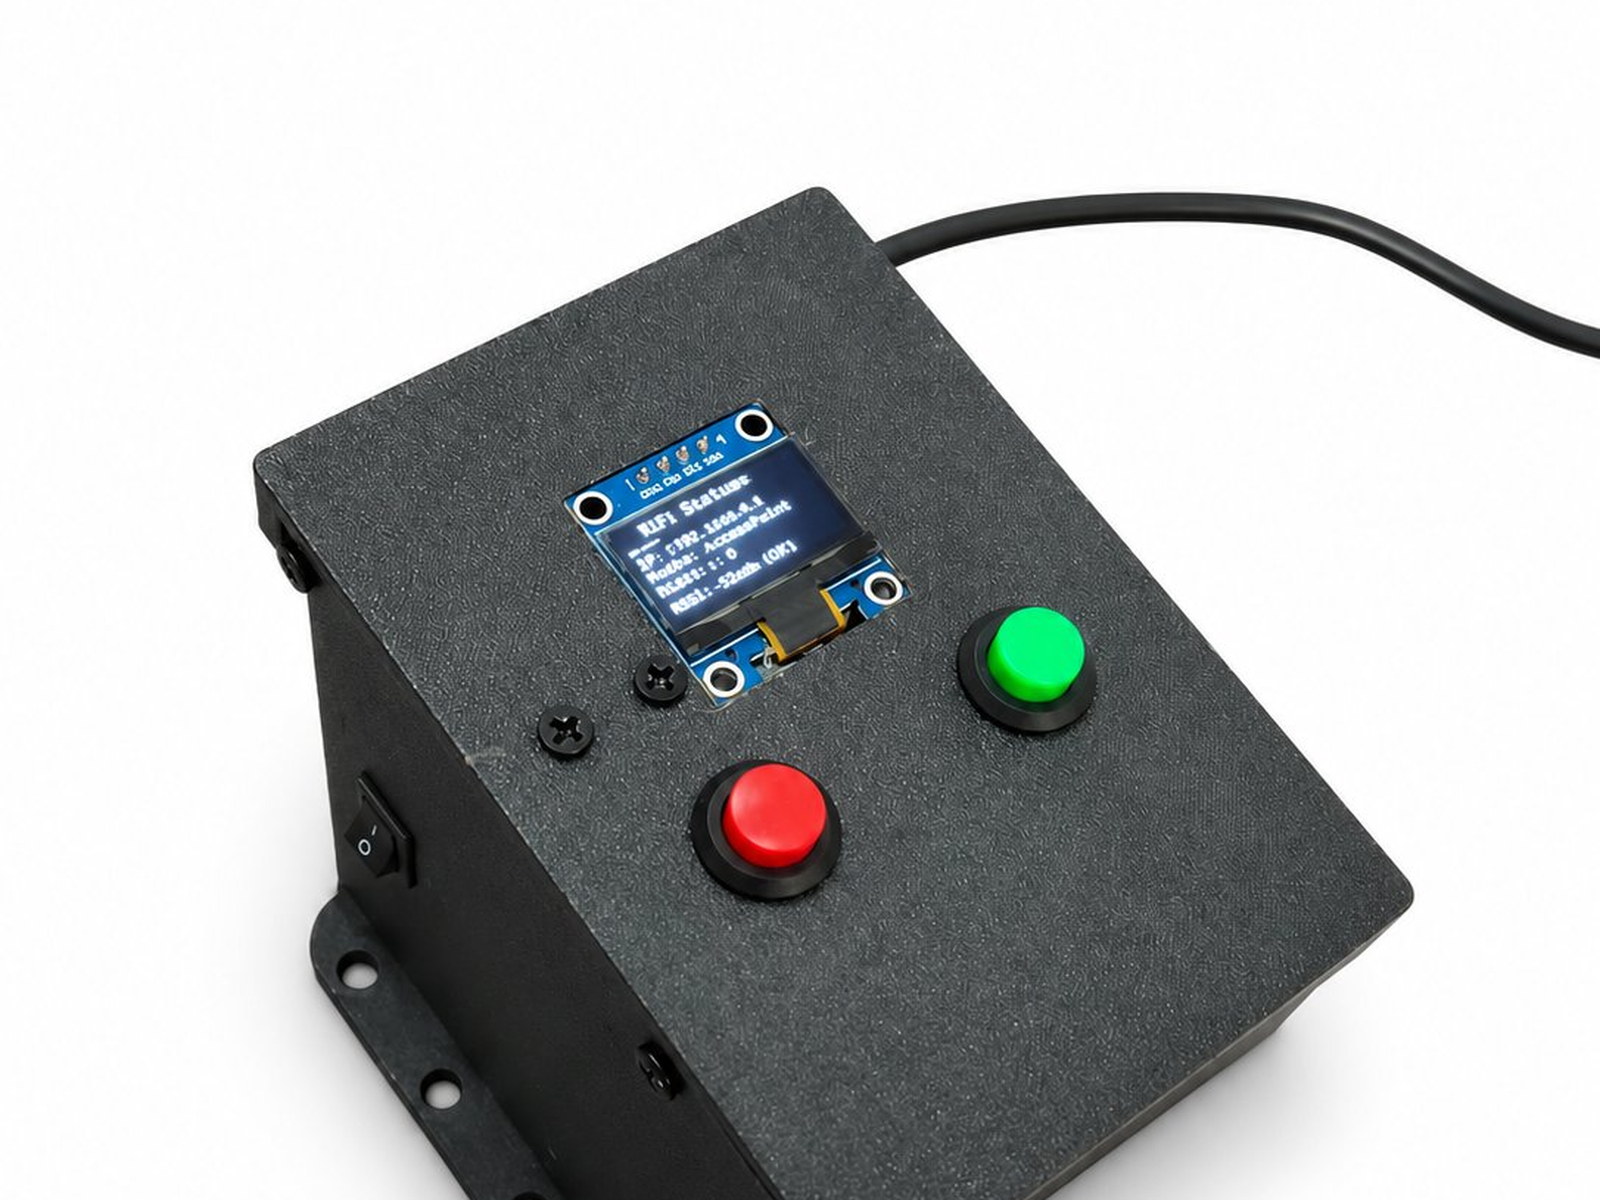
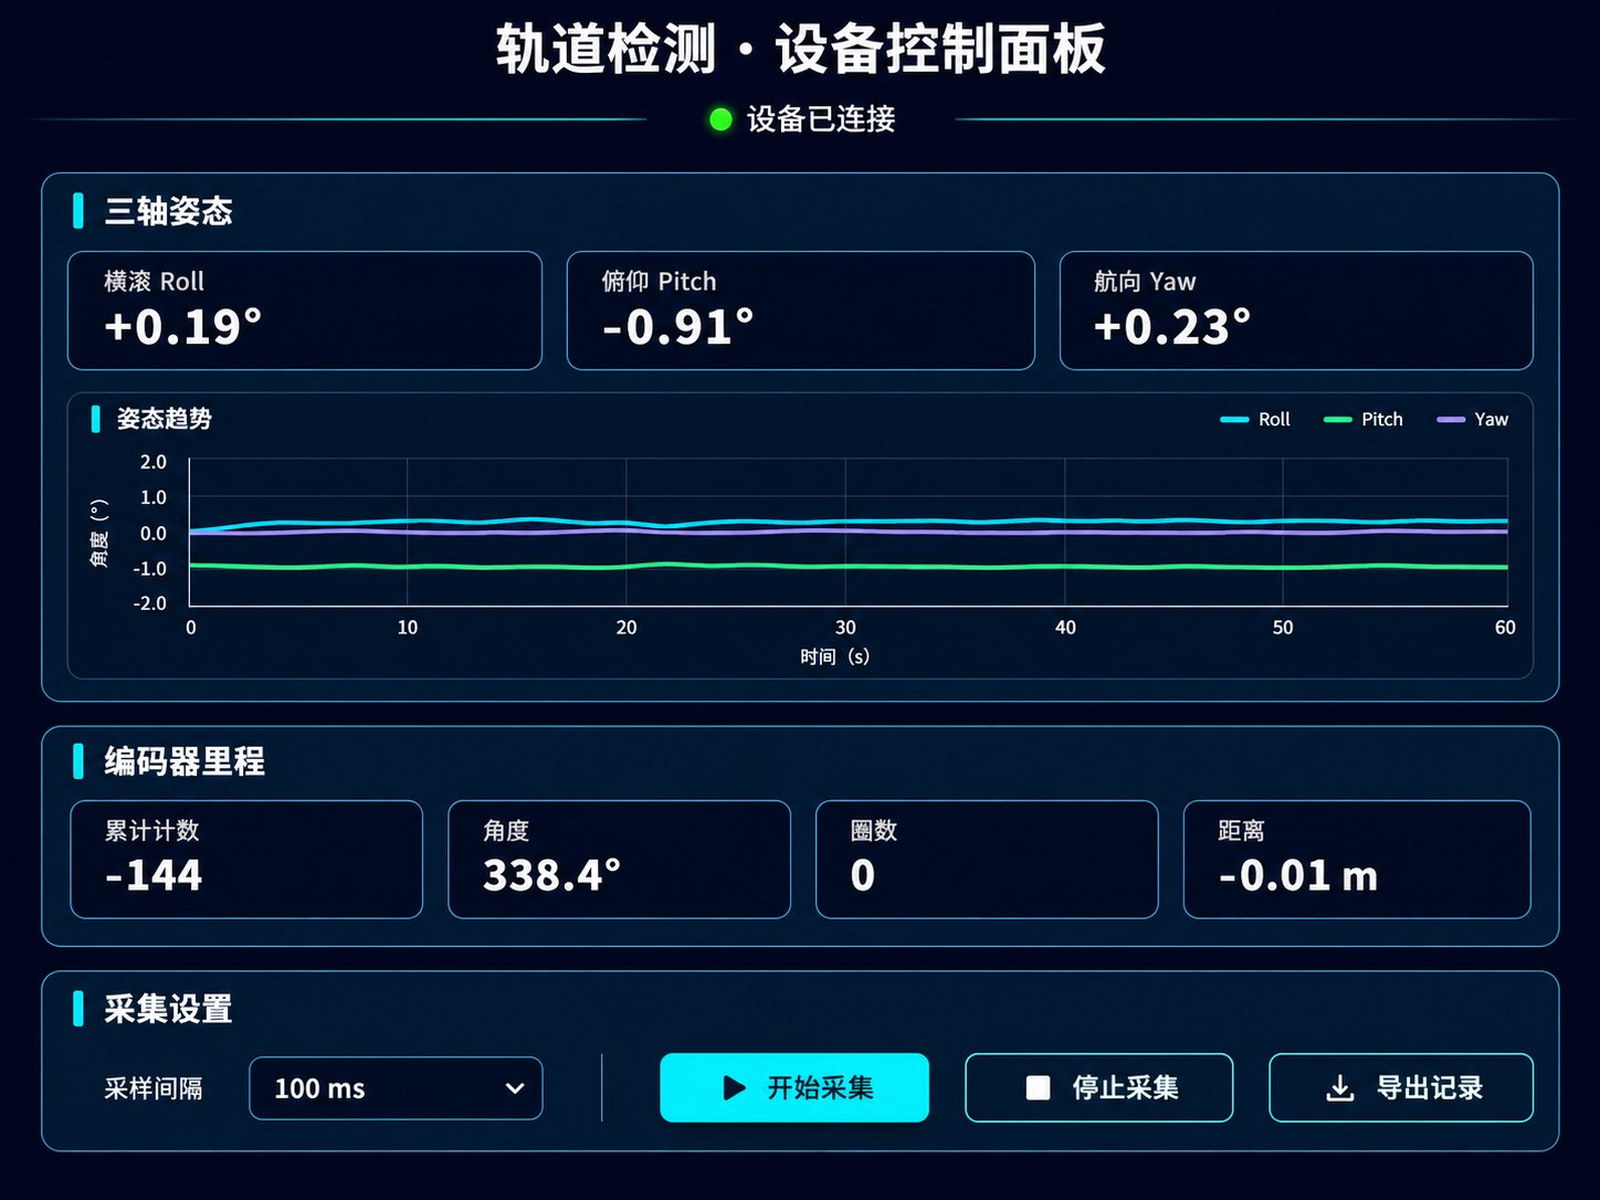
交互层用 ESP-12F 起本地 HTTP 服务:手机连上设备热点,浏览器打开就是控制面板 —— 三轴姿态与编码器里程实时刷新,采样间隔、轮子周长等参数在页面上直接改,历史记录按条数浏览、按区间导出;需要接入内网平台时,同一套数据走上报通道,现场与远程两不误。
- 01 六轴采集
MPU6050 · 加速度 + 陀螺
- 02 姿态融合
互补滤波 · 零位标定
- 03 距离触发
编码器 · 按轮周长等距采样
- 04 本地落盘
FatFs · U 盘逐行写入
- 05 网页直读
ESP-12F · 手机浏览器
关键工程点
- 01
基准绑定 走行轮承重、侧向导轮贴住轨头,车体姿态被压到钢轨的实际几何上 —— 测的是轨道,不是车。
- 02
零位标定 上轨静止取零点,把 IMU 贴装误差与基准面偏差一次性折进零点,换轨段不用重新标。
- 03
等距采样 按轮周长触发采样,推行快慢不改变测点密度;两次推行落在同一组里程坐标上,可以直接相减。
- 04
漂移抑制 互补滤波按频段分工,横滚与俯仰不随时间累积;航向用陀螺积分加里程约束修正。
- 05
掉电保护 记录分批 flush,拔盘或断电只丢最后一批,已写入的数据完整可读。
- 06
现场可配 采样间隔、轮子周长等参数在手机页面上改完立即生效,不用回办公室改固件。