
先说一句可能不太受欢迎的话:
大部分”温控调不好”,不是 PID 参数没调对,而是被控对象从物理上就不允许你调得更好。 纯滞后大、加热单向、散热不对称——这三件事决定了性能天花板。参数只能让你逼近天花板,突破不了它。
所以正确的顺序是:先测对象 → 算上限 → 再定参数 → 最后处理工程细节。反过来做,就是在一堆互相矛盾的现象里反复试,越调越玄学。
一、先给对象拍一张”身份证”
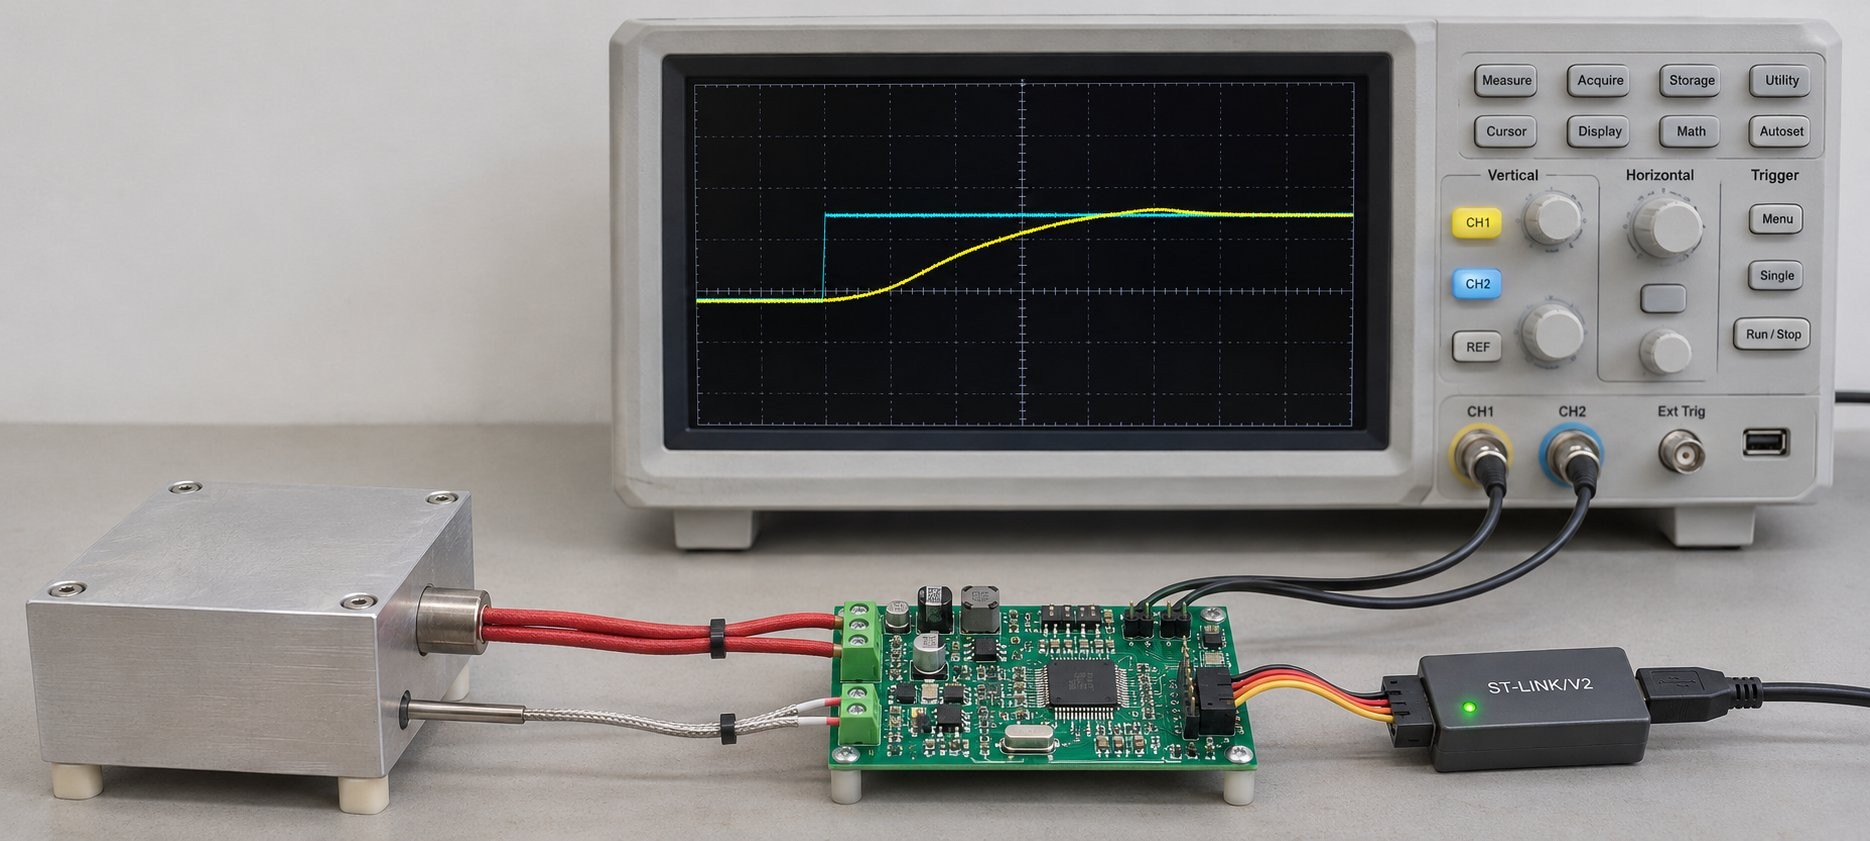
关掉 PID,直接用固定占空比加热,记录一条温度曲线。这一条曲线里包含了你需要的全部信息。
从曲线上读三个数:
| 参数 | 怎么读 | 物理含义 |
|---|---|---|
| K 稳态增益 | (最终温度 − 初始温度)÷ 占空比 | 满功率能把温度顶多高 |
| τ 时间常数 | 从开始升温到完成 63% 温升所用的时间 | 系统的”惯性”有多大 |
| L 纯延迟 | 从通电到温度传感器开始明显变化的时间 | 热量传到传感器要多久 |
这三个数对应一个标准模型(一阶惯性 + 纯滞后):
G(s) = K · e^(-Ls) / (τs + 1)其中真正决定难度的是 L/τ 这个比值,不是 τ 本身。
| L/τ | 可控性 | 你能做到的最好效果 |
|---|---|---|
| < 0.1 | 好 | 可以调得又快又稳,超调 1~2℃ 内 |
| 0.1 ~ 0.3 | 一般 | 速度和超调只能二选一 |
| 0.3 ~ 0.5 | 差 | 必然明显超调,或者慢到没法用 |
| > 0.5 | 极差 | 别调了,去改硬件 |
这张表最大的价值是:它能在你浪费两天时间之前,告诉你”该不该继续调参”。
L/τ 大意味着什么?意味着你这一秒加的热,要过 L 秒才被传感器看见。在这 L 秒里,控制器对真实状态是完全失明的,只能靠猜测继续加——等它终于看见了,早就加过头了。这就是温控超调的物理根源,和参数写得漂不漂亮无关。
二、两个周期不能随手定
采样周期
经验值:T = τ/10 ~ τ/20,同时必须满足 T < L/2。
- 太快:噪声全进微分项,还浪费算力
- 太慢:等效于额外增加了延迟,稳定性直接下降一档
很多人栽在第二条上:以为”温度变化慢,1 秒采一次太浪费,10 秒采一次够了”。如果 τ=30s,10 秒采样等于把 L 又加长了 10 秒。
PWM 周期
PWM 周期必须远小于 τ,经验值 ≤ τ/50。
这是最容易被忽略的一条。如果 PWM 周期和 τ 是同一个量级,系统实际就退化成了开关控制(bang-bang)——要么全功率,要么零,PID 输出形同虚设。
典型反例:拿 10 秒周期的慢 PWM 去控一个 τ≈30s 的小加热块,现象是温度围绕设定值做大幅锯齿振荡。所有人第一反应都是”参数不对”,其实是 PWM 周期太长,PID 的连续调节被量化成了开关。
三、整定:别用 Ziegler-Nichols
ZN 临界比例度法是一个经典方法,但它有一个前提:允许 25% 超调和 1/4 衰减。
温度控制恰恰不允许超调——超温可能烧坏产品、触发安全保护、或者让生物样品失活。用 ZN 调出来的参数,在你的场景里基本都是”过冲一大截再慢慢回来”。
推荐做法:IMC(内模控制)整定
它比 ZN 温和,而且有一个物理意义明确的调节旋钮 λ——你期望的闭环响应时间:
Kp = τ / (K · (λ + L))
Ti = τ
Td = 0
λ 怎么取:λ = max(0.5L, 0.1τ) 作为起点。
- λ 越小 → 响应越快、越激进、越容易超调
- λ 越大 → 越稳越慢
这个公式的好处是”可解释”:你调 λ 不是在碰运气,而是在直接指定”我希望系统多快跟上设定值”。调完能讲清为什么,下次换个对象还能复用。
不想建模?用保守版试凑
如果手头没法做阶跃测试,用临界振荡法,但系数要比 ZN 保守:
- 只开 P,从 0 慢慢加,直到出现等幅振荡,记下此时的
Ku和振荡周期Tu - 取 Kp = 0.3 ~ 0.4 Ku(ZN 给的是 0.6,对温控太激进)
- 取 Ti = 0.5 Tu
- D 先关掉,除非后面确认有必要
四、温控特有的四个坑(比参数重要得多)
1. 积分饱和 —— 温控第一大杀手
现象:冷启动一路升温,冲过设定值很多才回落,然后长时间趴在设定值下方上不来。
原因:从室温升到设定值的几十秒里,误差一直是大的正值,积分项一路累加到一个巨大的数。等温度到了设定值,误差归零,但积分项还欠着一大笔”债”,必须反向积分很久才能还完。
三种处置(按推荐度排序):
| 方法 | 做法 | 评价 |
|---|---|---|
| 条件积分 / 钳位 | 输出饱和时停止积分累加 | 最简单,效果最好,优先用 |
| 反算补偿 | 把(输出 − 限幅后输出)反馈回积分项 | 平滑,但要调一个跟踪系数 |
| 积分分离 | 误差大于阈值时不做积分 | 适合大范围升温场景 |
这一条如果没做,前面所有参数都白调。
2. 加热单向,散热不对称
加热有主动源(加热棒、加热片),降温只能靠自然散热。这意味着同一个 Kp 在升温段和降温段的表现完全不同:
- 升温段:容易过冲
- 降温段:明显迟钝
两种解法:
- 变参数:距离设定值远时用一组激进参数,进入 ±3℃ 带宽后切到温和参数
- 设定值斜坡:不让控制器去追一个阶跃,而是让设定值自己缓慢爬升,从根上消除大误差
后者更彻底,尤其适合”必须严格不许超温”的场合。
3. 传感器滞后
热电偶、热敏电阻都有封装热阻,测到的温度天然滞后于真实温度。
这是整篇文章里唯一”改硬件比调参更有效”的地方:传感器贴合不良会让 L 从几秒变成十几秒,而 L 增大直接把你从”好控”打到”难控”。
具体做法:导热硅脂 + 金属压片贴紧测温面,线缆远离加热源做隔热。L 从 12s 降到 5s,比任何参数调整都管用。
4. 微分项在温控里通常是负资产
温度信号噪声大(ADC 抖动、工频干扰、PWM 开关耦合),微分对噪声是线性放大的。如果不是大滞后系统,Td 直接给 0 往往比调它更好。
非要用的话,两个保护:
- 微分先行:对测量值微分,而不是对误差微分——避免设定值突变时产生一个巨大的微分尖峰
- 不完全微分:串一个一阶低通,时间常数取采样周期的 3~5 倍
五、离散实现里容易写错的四处
- 积分要乘采样周期。写成
sum += err而不是sum += err * T,一旦改了采样率,同一套参数表现完全不同——这是”换个板子就不对了”的常见原因。 - 输出限幅放在积分之后、PWM 之前,并且限幅要和抗饱和逻辑联动,否则限幅形同虚设。
- 位置式 vs 增量式:位置式需要显式抗饱和;增量式天然抗饱和,但不好做输出跟踪。温控一般用位置式 + 条件积分。
- 重启/断采样的初始化:积分项清零会让系统重新经历一次”从零开始”的爬升。如果是从掉电恢复,用上次的输出值作为初值更平滑。
六、一张”现象 → 病因”对照表
这张表是我们排查温控问题时最先看的东西。先看现象定方向,再去动参数,比漫无目的地试快得多。
| 现象 | 最可能的原因 | 先查什么 |
|---|---|---|
| 永远差 1~2℃ 上不去 | 输出已经 100%,功率不够;或积分被卡在下限 | 先看稳态时的输出占空比 |
| 冲过设定值很多才回落 | 积分饱和;或 Ti 太小(I 太强) | 抗饱和做了没有 |
| 设定值附近等幅振荡 | Kp 太大;或 L/τ 本身就大 | Kp 减半看振荡是否变小 |
| 几秒一次的高频抖动 | Td 太大;或 PWM 周期太短 | 先把 D 关掉 |
| 升温很慢、到得慢 | Kp 太小;或输出限幅设低了 | Kp 适当加大 |
| 温度呈规律锯齿 | PWM 周期接近 τ | 缩短 PWM 周期 |
| 换了环境温度就失控 | 参数太激进,没有鲁棒余量 | 降 Kp、加大 λ |
| 小信号调得很稳,大偏差时发疯 | 没有做积分分离或分段 | 加大偏差区间的处理策略 |
七、用一个典型例子把流程走一遍
假设一台 1 L 水浴,500 W 加热棒 + 固态继电器,热敏电阻贴壁。
第一步,测阶跃。50% 占空比:
- 起始 25℃,最终 69℃ →
K = (69−25) / 0.5 = 88 ℃/单位 - 温升到 63%(约 52.7℃)用了 200 秒 →
τ ≈ 200 s - 通电到温度开始变化约 10 秒 →
L ≈ 10 s
L/τ = 0.05,属于”好控”区间——这种对象如果还调不好,问题一定在实现,不在参数。
第二步,定周期。τ=200s → 采样周期 20 s(τ/10),PWM 周期 2 s(τ/100)。
第三步,算初值:
λ = max(0.5 × 10, 0.1 × 200) = 20 s
Kp = 200 / (88 × (20 + 10)) ≈ 0.076
Ti = τ = 200 s
Td = 0第四步,跑一次。看超调量:如果超调超过 2℃,把 λ 放大到 30 s 重算(Kp 会变小);如果升温太慢,把 λ 收到 15 s。
第五步,补工程细节:抗饱和打开、设定值加斜坡、靠近设定值后切温和参数。
这套流程的价值不在于算出来的数字精确,而在于每一步都有依据,调整有方向。而不是”我再试试加一点 P”。
八、我们判断温控问题的顺序
- 测对象 —— 阶跃响应拿到 L、τ、K,先算 L/τ
- 判上限 —— L/τ > 0.5 就别调参了,回去改硬件(功率、传热、传感器贴合)
- 查周期 —— 采样周期和 PWM 周期是否与 τ 匹配
- 查实现 —— 抗饱和、积分乘 T、输出限幅顺序
- 给参数 —— IMC 算初值,按超调和速度微调 λ
- 做分段 —— 升温段与保温段分开,能解决一半的”两难”
最后一句:参数只是最后一公里,前面几公里是对象、是周期、是实现细节。 温控调参之所以显得玄学,是因为大多数人一上来就站在最后一公里,试图用参数去弥补物理上的不足。